التعرّف على منظومة (Drone Guard Gen 5) مكافحة الطائرات المسيّرة
1. المقدمة
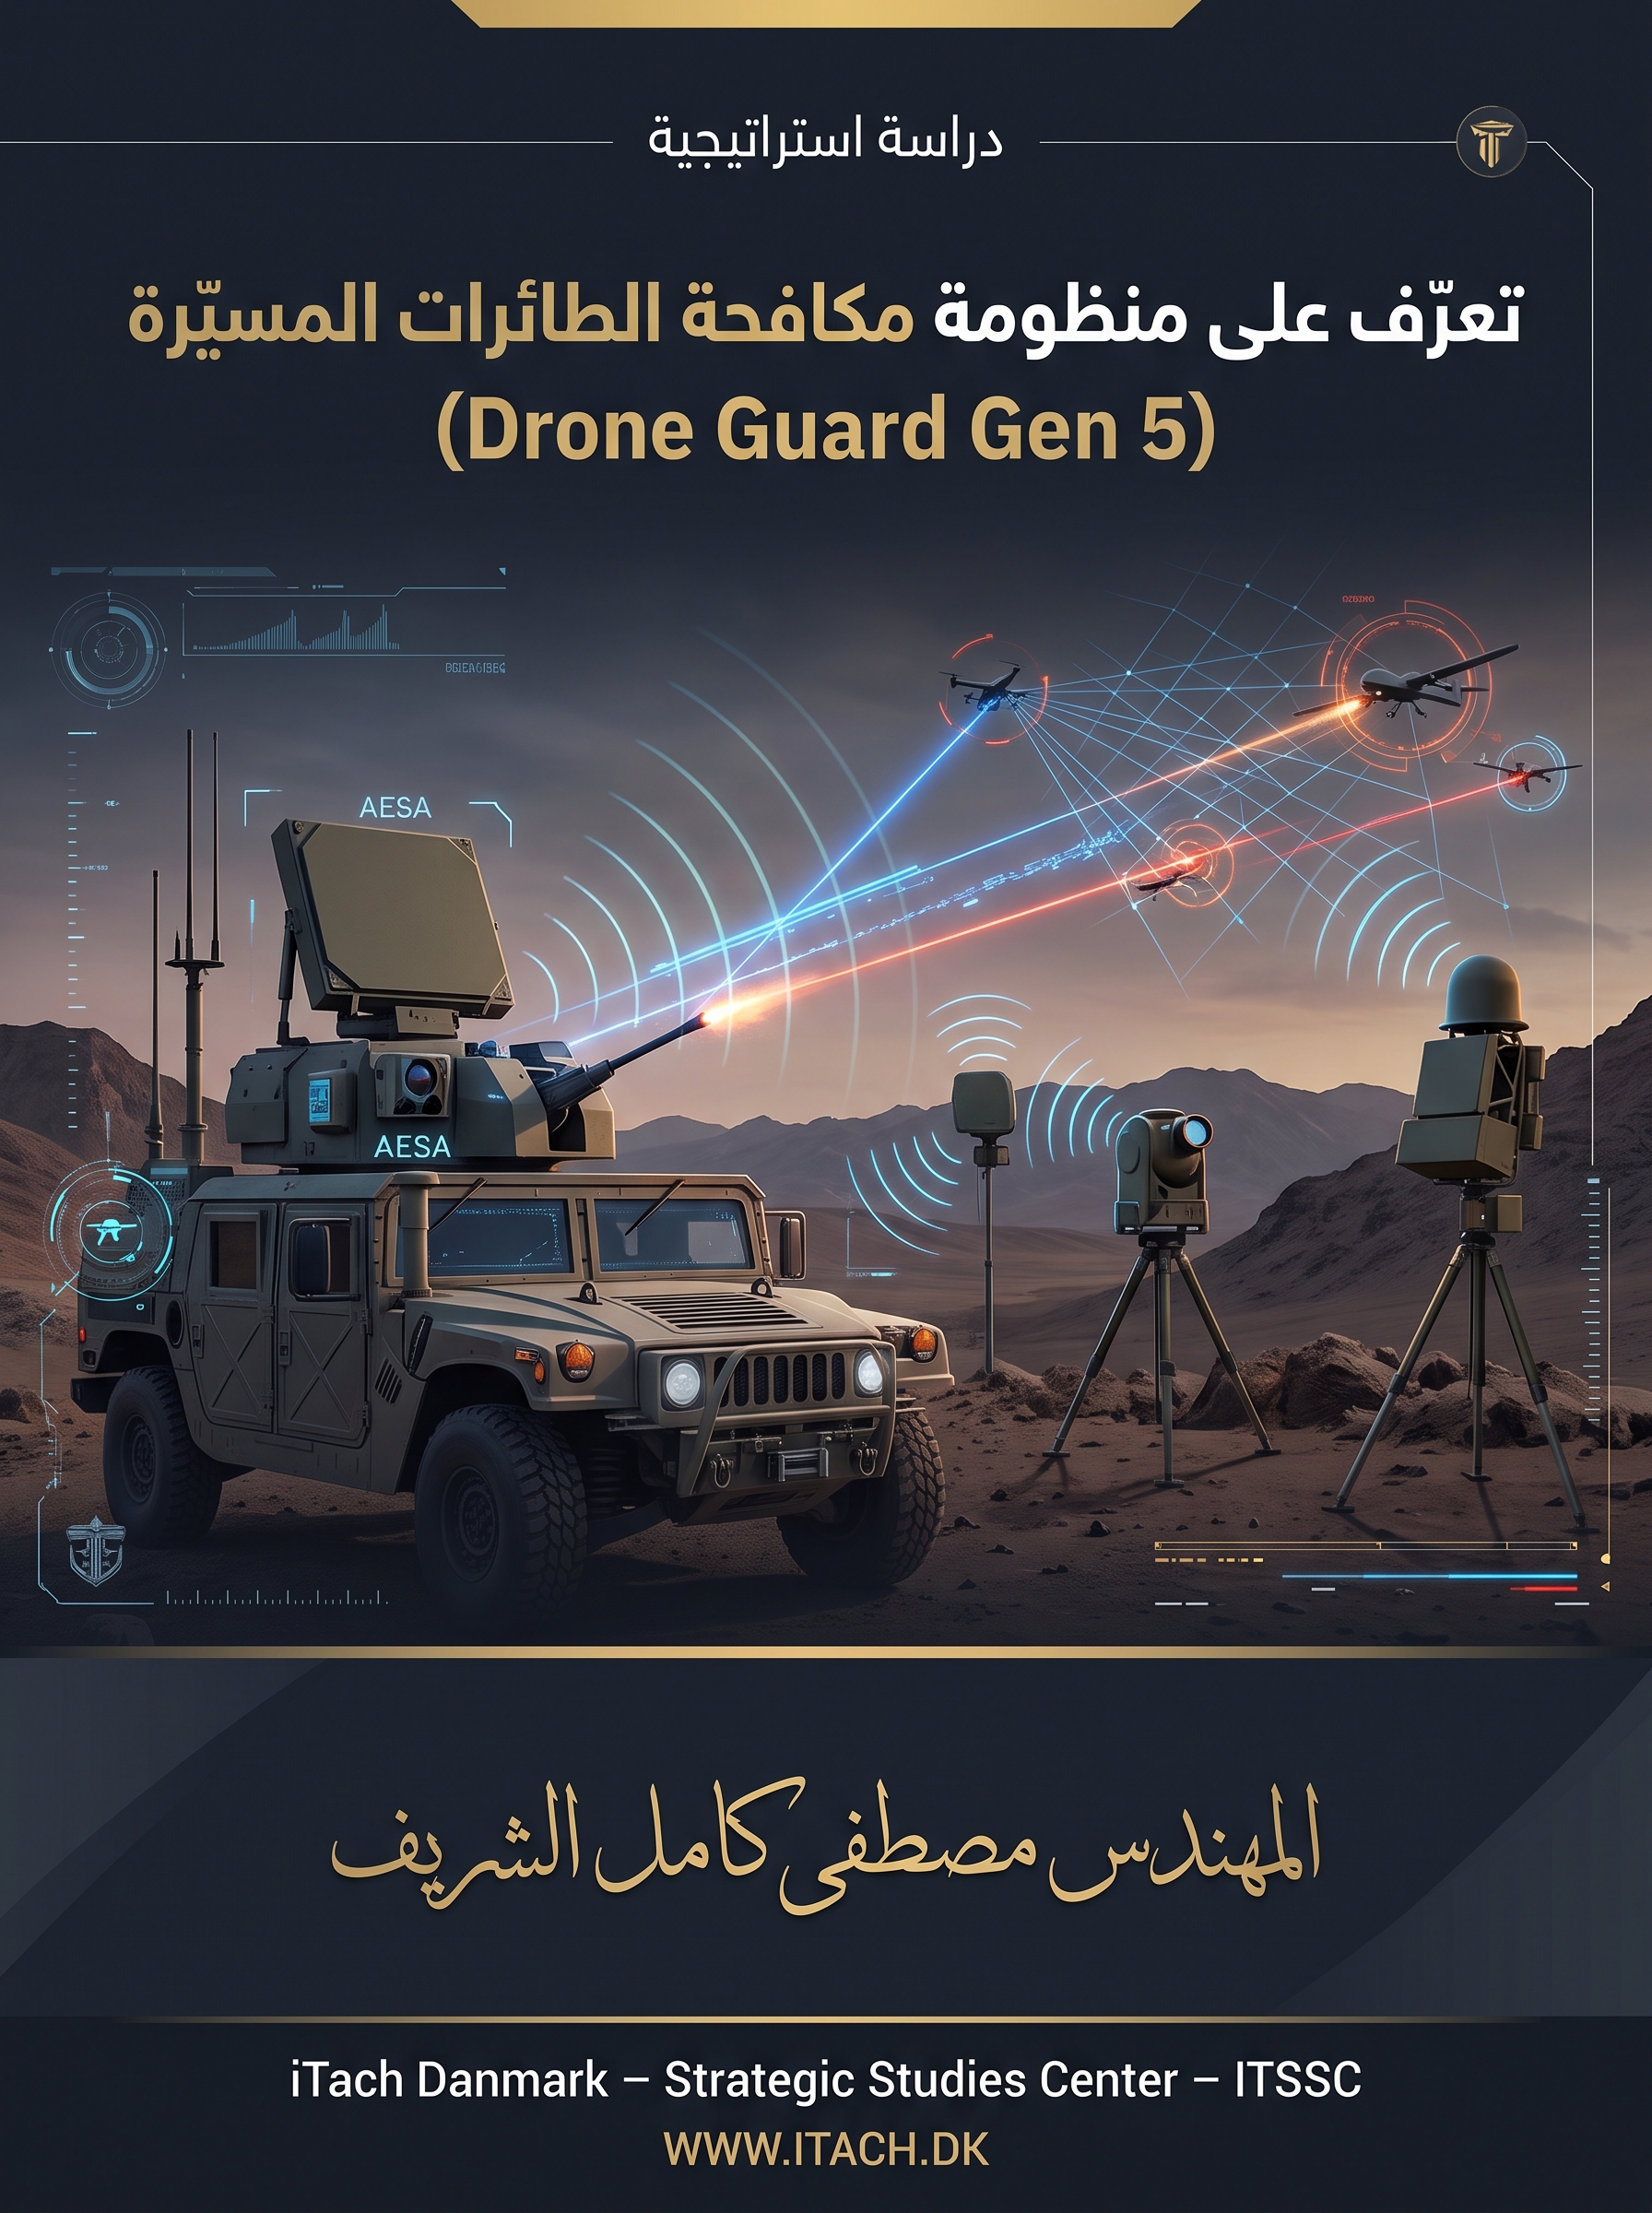
تمثل منظومة مكافحة الطائرات المسيّرة (Drone Guard Gen 5) ذات الرمز (ELI-4030)، التي تطورها شركة الصناعات الجوية الإسرائيلية (IAI) عبر قسم أنظمة إلتا (ELTA Systems)، نموذجًا لمنظومات الدفاع المضاد للمسيّرات التي لا تعتمد على مستشعر واحد أو سلاح واحد، بل تجمع عدة طبقات في سلسلة تشغيل واحدة تبدأ بالكشف وتنتهي بالتأثير على الهدف وتقييم النتيجة. وتعرض الشركة الجيل الخامس بوصفه حلًا متعدد الطبقات ومتعدد المستشعرات، ذا معمارية مفتوحة، يدمج رادارات ثلاثية الأبعاد ذات مصفوفة ممسوحة إلكترونيًا نشطة، وأنظمة استخبارات اتصالاتية سلبية، ومستشعرات كهروبصرية، ونظام قيادة وسيطرة موحدًا، مع خيارات مواجهة غير حركية وحركية.
الغرض من هذا الملف هو الانتقال من التعريف المختصر بالمكوّنات إلى شرح ماذا يحدث تقنيًا داخل كل طبقة: ماذا يرسل الرادار؟ كيف يعرف المسافة والارتفاع والسرعة؟ ماذا يعني أن الرادار يعمل بتقنية المصفوفة الممسوحة إلكترونيًا النشطة؟ كيف تكتشف طبقة الاستخبارات الاتصالاتية رابط الطائرة من دون بث؟ كيف يتم ربط المسار الراداري بالإشارة وبالصورة البصرية؟ وكيف تنتقل المنظومة من مرحلة فهم الهدف إلى اختيار التشويش أو الاستيلاء السيبراني أو الاعتراض الحركي؟
وفي نهاية الملف تُجرى مقارنة مركزة فقط مع منظومة الهزيمة المتكاملة للطائرات الصغيرة والبطيئة والمنخفضة (LIDS) المستخدمة لدى الجيش الأمريكي. لا يعاد شرح (LIDS) تفصيليًا هنا، لأن الغرض هو إبراز نقاط التشابه والاختلاف في فلسفة البناء والدمج والتأثير.
| تنبيه منهجي: المصادر العلنية للشركة المصنّعة تشرح المعمارية والوظائف العامة، لكنها لا تنشر تفاصيل حساسة مثل خوارزميات التصنيف، ترددات التشغيل الدقيقة، منطق الاشتباك الداخلي، أو جميع حدود المدى لكل تكوين. لذلك يميز هذا الملف بين ما هو معلن رسميًا، وبين الشرح التقني العام لكيفية عمل التقنيات المستخدمة. |
2. ما هي منظومة مكافحة الطائرات المسيّرة (Drone Guard Gen 5)؟
التصنيف الأساسي للمنظومة هو منظومة مكافحة الطائرات المسيّرة (Counter-Unmanned Aerial System – C-UAS). وهي ليست طائرة مسيّرة، وليست ذخيرة جوالة، وليست جهاز تشويش منفردًا. المصطلح الأدق هو أنها منظومة أنظمة (System of Systems) تجمع مجموعة من المستشعرات ومنظومة قيادة وسيطرة ومجموعة مؤثرات في هيكل تشغيلي واحد.
الفكرة المركزية هي أن التعامل مع طائرة مسيّرة صغيرة يحتاج إلى أكثر من إجابة عن سؤال: هل يوجد جسم في الجو؟ الرادار قد يكشف الجسم، لكن قد لا يحدد نوعه وحده. مستشعر الترددات الراديوية قد يلتقط رابط الاتصال، لكنه قد لا يرى طائرة مستقلة لا تبث. الكاميرا تستطيع التعرف البصري، لكنها تحتاج إلى توجيه نحو موضع الهدف. لذلك تُدمج الطبقات لكي تكمل الواحدة الأخرى.
| الخلاصة المبسطة: المنظومة لا تسأل فقط: أين الطائرة؟ بل تحاول الإجابة تباعًا عن: ما هذا الهدف؟ كيف يتحرك؟ هل يبث؟ هل هو مصرح به؟ هل يتجه نحو أصل محمي؟ وما أقل وسيلة مخاطرة وأكثرها ملاءمة لتحييده؟ |
3. المعمارية العامة: كيف تُقسم المنظومة إلى طبقات؟
يمكن فهم المنظومة من خلال خمس كتل وظيفية مترابطة. الأولى هي طبقة الاستشعار، والثانية طبقة الارتباط ودمج البيانات، والثالثة القيادة والسيطرة، والرابعة تحليل التهديد ودعم القرار، والخامسة طبقة التأثير. ويعني وصفها بأنها متعددة الطبقات أن فشل مستشعر أو وسيلة مواجهة لا يعني بالضرورة فقدان القدرة كاملة، لأن مستشعرًا آخر أو مؤثرًا آخر قد يغطي جزءًا من الفجوة.
| الطبقة | أهم المكونات | الوظيفة |
|---|---|---|
| طبقة الاستشعار (Sensing Layer) | الرادار ثلاثي الأبعاد، الاستخبارات الاتصالاتية السلبية، والمستشعرات الكهروبصرية/الحرارية. | تكوين صورة أولية عن وجود الهدف وموقعه وإشاراته وشكله. |
| طبقة دمج المستشعرات (Sensor Fusion Layer) | ربط القياسات والمسارات القادمة من مصادر مختلفة. | تحويل عدة مشاهدات إلى مسار موحد له هوية وثقة. |
| طبقة القيادة والسيطرة (Command and Control – C2) | واجهة المشغل، إدارة المسارات، التنبيهات، وتنسيق المؤثرات. | تحويل البيانات إلى صورة تشغيلية قابلة للإدارة. |
| طبقة تحليل التهديد (Threat Analysis Layer) | أتمتة وخوارزميات مدعومة بالذكاء الاصطناعي وفق ما تعلنه الشركة. | ترتيب الأولويات وتقليل عبء المشغل ودعم القرار. |
| طبقة التأثير (Effectors Layer) | التشويش، الاستيلاء السيبراني، المسيّرات الاعتراضية، والأسلحة الحركية الاختيارية. | منع الهدف من إكمال مهمته أو إسقاطه عند الحاجة. |
4. الطبقة الأولى: الكشف الراداري ثلاثي الأبعاد بتقنية المصفوفة الممسوحة إلكترونيًا النشطة (3D AESA Radar)
4.1 كيف يعمل الرادار أساسًا؟
الرادار يعمل وفق مبدأ الإرسال والاستقبال. يرسل هوائي الرادار طاقة كهرومغناطيسية على شكل موجات أو نبضات نحو قطاع من السماء. عندما تصطدم هذه الطاقة بجسم مثل طائرة مسيّرة، ينعكس جزء صغير منها نحو الرادار. يستقبل الرادار الصدى ويقارن زمن الإرسال بزمن عودة الإشارة، ومن هذا الفارق الزمني يحسب المسافة إلى الهدف، لأن سرعة انتشار الموجة الكهرومغناطيسية معروفة تقريبًا بسرعة الضوء.
لا تكفي قياسة واحدة لتكوين مسار. يعيد الرادار المسح مرات متتالية، ويقارن موضع الهدف في كل دورة بالموضع السابق. بهذه السلسلة تتكون بيانات الحركة: الاتجاه، التغير في الارتفاع، السرعة المقدرة، ومسار الاقتراب أو الابتعاد. وعندما تضاف معالجة تأثير دوبلر، يمكن الاستفادة من التغير في تردد الصدى الناتج عن الحركة باتجاه الرادار أو بعيدًا عنه لتقدير السرعة الشعاعية للهدف.
4.2 ماذا تعني المصفوفة الممسوحة إلكترونيًا النشطة (Active Electronically Scanned Array – AESA)؟
في الرادار التقليدي ذي الهوائي الميكانيكي، يتغير اتجاه النظر أساسًا بتحريك الهوائي أو الطبق فعليًا. أما في المصفوفة الممسوحة إلكترونيًا النشطة، فالواجهة الرادارية تتكون من عدد كبير من العناصر الصغيرة المرسلة/المستقبلة. تتحكم إلكترونيات الرادار في الطور، وأحيانًا في السعة والتوقيت، لكل مجموعة من هذه العناصر. وعندما تتجمع الموجات الخارجة من العناصر بفروق طور محسوبة، فإنها تتعاضد في اتجاه محدد وتضعف في اتجاهات أخرى، فتتشكل حزمة رادارية موجهة.
لذلك يمكن تحويل اتجاه الحزمة إلكترونيًا بسرعة كبيرة، من دون الحاجة إلى تدوير طبق ميكانيكي نحو كل نقطة في السماء. بعبارة مبسطة: بدل أن نحرك الهوائي لكي ينظر إلى هدف جديد، نغير الطريقة التي تعمل بها عناصر الهوائي معًا، فتتحول الحزمة إلى الاتجاه الجديد خلال زمن قصير جدًا تحدده إلكترونيات التحكم.
| توضيح مهم: قولنا إن المسح إلكتروني لا يعني أن كل تكوين من (Drone Guard Gen 5) خالٍ تمامًا من الحركة الميكانيكية. الشركة تعلن استخدام رادارات ثلاثية الأبعاد ذات مصفوفة ممسوحة إلكترونيًا نشطة ثابتة ودوارة، وتذكر المسح الإلكتروني في الارتفاع. في التكوين الدوار قد يوفر دوران الهوائي التغطية الأفقية الواسعة، بينما يتم توجيه الحزمة إلكترونيًا في الارتفاع وداخل قطاع المسح. أما التكوينات ذات الألواح الثابتة المتعددة فيمكنها تحقيق التغطية من دون تدوير الصحن نفسه. |
ميزة هذه التقنية ضد المسيّرات هي أن الرادار يستطيع الانتقال سريعًا بين البحث العام، وإعادة زيارة مسار مشتبه به، وتخصيص مزيد من الطاقة والزمن لهدف يحتاج إلى متابعة أدق. كما أن استخدام عدد كبير من وحدات الإرسال والاستقبال يمنح التصميم مرونة في تشكيل الحزمة، ويتيح للرادار تنفيذ وظائف متعددة بسرعة أعلى من الأنظمة الميكانيكية البحتة.
4.3 كيف يحصل الرادار على الأبعاد الثلاثة؟
عندما يوصف الرادار بأنه ثلاثي الأبعاد، فالمقصود أنه لا يكتفي بالمدى والاتجاه الأفقي، بل يعطي كذلك الارتفاع أو زاوية الارتفاع التي يمكن تحويلها إلى تقدير للارتفاع. وتبرز الشركة المصنّعة القياس الدقيق للارتفاع والقدرة على المساعدة في التمييز بين أهداف أرضية وأخرى جوية.
- المسافة: تُستخرج أساسًا من زمن انتقال الإشارة إلى الهدف وعودتها.
- الاتجاه الأفقي: يُستخرج من اتجاه الحزمة أو زاوية وصول الصدى بالنسبة إلى الرادار.
- الارتفاع: يُستخرج من زاوية الارتفاع وقياسات الرادار ثلاثية الأبعاد مع معرفة المسافة والهندسة المحلية.
- السرعة: يمكن تقديرها من تغير موضع الهدف بين عمليات المسح ومن معالجة تأثير دوبلر.
- المسار: يتكون من ربط القياسات المتعاقبة في سجل واحد يحمل معرفًا للهدف.
4.4 لماذا يصعب كشف المسيّرات الصغيرة بالرادار؟
الطائرات المسيّرة الصغيرة تمثل هدفًا راداريًا صعبًا بسبب صغر المقطع الراداري، والطيران المنخفض، والسرعات التي قد تتقاطع مع سرعات الطيور، والعمل قرب المباني والأشجار والتضاريس. لذلك لا تكون المشكلة دائمًا في رؤية انعكاس ما، بل في فصل الانعكاس الحقيقي للطائرة عن الخلفية والضوضاء والأهداف الطبيعية، ثم المحافظة على المسار وعدم فقده أثناء المناورة أو الاقتراب من العوائق.
لهذا السبب لا تعتمد (Drone Guard Gen 5) على الرادار وحده. إذا ظهر مسار راداري مشتبه به، يمكن استخدام البيانات الاتصالاتية والبصرية لتأكيد أن المسار يعود إلى طائرة مسيّرة وليس إلى طائر أو انعكاس غير مهم.
| الخلاصة المبسطة: الرادار هو الحارس الذي يقول: هناك جسم جوي في هذا الموضع، على هذا الارتفاع، يتحرك بهذا الاتجاه والسرعة. لكنه يحتاج إلى بقية المستشعرات لكي تتحول عبارة «هناك جسم» إلى «هذا الهدف هو طائرة مسيّرة من فئة معينة وتستحق الاستجابة». |
5. الطبقة الثانية: الكشف السلبي واستخبارات الاتصالات (Passive COMINT / ESM)
5.1 ما المقصود بالكشف السلبي؟
الكشف السلبي يعني أن المستشعر لا يحتاج إلى إرسال طاقة نحو الطائرة لكي يكتشفها. بدلًا من ذلك يستمع إلى البيئة الكهرومغناطيسية بحثًا عن الإشارات التي تبثها الطائرة أو محطة التحكم أو وصلة البيانات بينهما. وتعرض الشركة منظومة الكشف والتشويش الاتصالاتي (COMJAM) بوصفها عنصرًا يراقب رابط بيانات الطائرة بصورة سلبية لاكتشاف التهديد وتصنيفه وتتبعه، مع تغطية ترددية تعتمد على الترددات الراديوية.
عمليًا، تمتلئ البيئة المحيطة بإشارات كثيرة: شبكات لاسلكية، هواتف، أجهزة تحكم، روابط بيانات، أنظمة ملاحة وخدمات مدنية. وظيفة المستشعر ليست سماع كل شيء فقط، بل البحث عن خصائص أو أنماط يمكن ربطها بروابط تحكم أو بيانات تستخدمها الطائرات المسيّرة.
5.2 ماذا يمكن أن تعرف طبقة استخبارات الاتصالات؟
تستطيع هذه الطبقة، بحسب نوع الإشارة وقدرة المكتبة التحليلية، أن توفر معلومات مثل وجود رابط نشط، نوع عام للإشارة أو البروتوكول، زمن ظهوره واختفائه، واتجاه تقريبي لقدومه إذا كانت وظيفة تحديد الاتجاه متاحة. وفي أجيال سابقة من (Drone Guard) أعلنت الشركة أن إضافة نظام استخبارات الاتصالات حسّنت الكشف والتصنيف والتعرف بالاعتماد على تردد البث وتحليل بروتوكول الاتصال الفريد.
أهمية هذا المسار أنه مستقل جزئيًا عن المقطع الراداري. فحتى لو كانت الطائرة صغيرة جدًا، قد يكون رابط الاتصال الذي تستخدمه قابلاً للرصد من مسافة مفيدة. وتذكر الشركة صراحة أن الكشف بالترددات الراديوية في منظومة (COMJAM) لا يعتمد على الحجم الفيزيائي للطائرة.
5.3 متى تصبح هذه الطبقة أقل فاعلية؟
هذه القدرة ليست سحرية ولا تكشف كل طائرة. فإذا كانت الطائرة تعمل وفق مسار مبرمج مسبقًا ولا تحتاج إلى وصلة تحكم مستمرة، أو إذا أوقفت بثها، أو استخدمت رابطًا يصعب على المكتبة الحالية التعرف عليه، فإن قيمة طبقة الاتصال تنخفض. كما أن البيئة الحضرية قد تخلق انعكاسات وتداخلات وكثافة عالية من البث، ما يزيد عبء التصنيف والربط.
ومن التهديدات التي تبرز هذا القيد الطائرات المسيّرة التي تعتمد على كابل ألياف ضوئية في رابط التحكم. في هذه الحالة لا توجد وصلة راديوية لاسلكية تقليدية بين الطائرة والمشغل لكي تُقطع بالتشويش الراديوي، ولذلك تنتقل أهمية المواجهة إلى الرادار والكاميرا والاعتراض الحركي أو وسائل أخرى مناسبة.
| الخلاصة المبسطة: الرادار «يرى» انعكاس الجسم، بينما طبقة استخبارات الاتصالات «تسمع» البث المرتبط به. عندما تتفق الرؤية والسماع على هدف واحد ترتفع الثقة في التصنيف، وعندما يصمت الهدف تبقى الطبقات الأخرى للعمل. |
6. تحديد اتجاه مصدر الإشارة (Direction Finding – DF)
إذا التقطت المنظومة إشارة مشتبهًا بها، يصبح السؤال التالي: من أي اتجاه تأتي؟ وظيفة تحديد الاتجاه تعتمد على مقارنة ما يصل إلى عناصر أو هوائيات متعددة من الإشارة نفسها. الفروق الصغيرة في الطور أو زمن الوصول أو السعة، بحسب تصميم المستشعر، تسمح للنظام بتقدير زاوية وصول الإشارة.
في أبسط صورة، موقع واحد يمكن أن يعطي خط اتجاه أو قطاعًا يأتي منه البث. وإذا وجدت مستشعرات موزعة في أكثر من موقع، يمكن دمج الاتجاهات من مواقع متعددة لتضييق منطقة وجود مصدر الإشارة. لا يعني ذلك تلقائيًا تحديد هوية الشخص الذي يشغل الطائرة؛ فهو تحديد تقني لمصدر بث أو اتجاهه، ويحتاج إلى قرائن أخرى إذا أريد الانتقال إلى استنتاج استخباراتي بشأن المشغل.
القيمة الأكبر تظهر عندما يطابق النظام الاتجاه الإلكتروني مع موضع هدف راداري في الوقت نفسه. فإذا كان الرادار يتتبع جسمًا في القطاع نفسه الذي تأتي منه إشارة مرتبطة بطائرة مسيّرة، يمكن لخوارزمية الدمج أن ترفع درجة احتمال أن القياسين يعودان إلى الهدف نفسه.
7. الطبقة الكهروبصرية والحرارية (Electro-Optical / Infrared – EO/IR)
7.1 لماذا تحتاج المنظومة إلى كاميرا إذا كان لديها رادار؟
الرادار ممتاز في الكشف والتتبع، لكنه لا يعطي دائمًا صورة بصرية مباشرة يمكن للمشغل أن يتعرف منها على شكل الطائرة أو تركيبها. لذلك تستخدم المستشعرات الكهروبصرية كطبقة تأكيد وتصنيف. عندما يعطي الرادار إحداثيات ومسارًا، تستطيع منظومة القيادة والسيطرة توجيه رأس الكاميرا نحو ذلك القطاع بدل أن تبحث الكاميرا عشوائيًا في السماء.
7.2 ما الفرق بين المستشعر الكهروبصري والمستشعر الحراري؟
المستشعر الكهروبصري يعمل في نطاق الضوء المرئي أو قريب منه، ويشبه من حيث المبدأ كاميرا متقدمة ذات قدرة تكبير وتتبع. يفيد نهارًا وفي الرؤية الجيدة في إظهار شكل الجسم، عدد الأذرع أو المراوح، اتجاه الحركة، وربما وجود حمولة ظاهرة إذا كانت الدقة والمسافة تسمحان.
أما المستشعر الحراري فيعتمد على فروق الإشعاع الحراري بدل الضوء المرئي. يمكن أن يساعد ليلًا أو عندما يكون التباين البصري ضعيفًا، ويبحث عن البصمة الحرارية للمحركات والبطاريات والإلكترونيات أو محركات الاحتراق إن وجدت. لكن الطائرات الكهربائية الصغيرة قد تمتلك بصمة حرارية محدودة، كما أن الطقس والغيوم والرطوبة والخلفية الحرارية تؤثر في الأداء.
7.3 ماذا تضيف الصورة إلى قرار الاشتباك؟
الصورة مهمة لأنها تمنح المشغل طبقة تحقق مستقلة. فقد تكون بعض الأهداف الرادارية طيورًا أو أجسامًا أخرى. وعندما تُضاف صورة بصرية مع مسار راداري وإشارة اتصال متوافقة، يصبح لدى النظام دليل متعدد المصادر أقوى من الاعتماد على قياس واحد. وهذا يقلل الإنذارات الكاذبة ويساعد على تجنب الاشتباك مع هدف غير معادٍ أو مصرح به.
| الخلاصة المبسطة: الرادار يضع إصبعه على المكان، ومستشعر الاتصال يصف ما يبث، والكاميرا تحاول أن تجيب بصريًا: ما الجسم الذي ننظر إليه فعلًا؟ |
8. دمج بيانات المستشعرات وبناء المسار الموحد (Sensor Fusion)
8.1 لماذا يعد دمج البيانات قلب المنظومة الحقيقي؟
لو عمل كل مستشعر منفصلًا، فقد يرى المشغل مسارًا راداريًا يحمل رقمًا، وتنبيهًا راديويًا يحمل رقمًا آخر، وصورة كاميرا لا يعرف إن كانت تعود إلى الهدف نفسه. وظيفة دمج المستشعرات هي جمع هذه المشاهدات وربطها زمنيًا ومكانيًا وسلوكيًا لكي تتحول إلى مسار واحد موحد.
تبحث الخوارزمية عن توافقات مثل: هل ظهر التنبيه الراديوي في الزمن نفسه الذي ظهر فيه المسار؟ هل اتجاه الإشارة يتقاطع مع موضعه؟ هل الكاميرا التي وُجهت إلى الإحداثيات وجدت جسمًا يتابع الحركة نفسها؟ كلما زاد التوافق بين المصادر ارتفعت الثقة في المسار والتصنيف.
8.2 ماذا يعني (مسار موحد)؟
المسار الموحد هو سجل تشغيلي يحتوي على المعرف الذي تستخدمه منظومة القيادة والسيطرة لمتابعة الهدف، ويجمع تحته الموقع والسرعة والارتفاع والاتجاه والبيانات الاتصالاتية ونتيجة التصنيف البصري، إضافة إلى حالة التهديد وما إذا كان الهدف دخل منطقة محمية أو غادرها. هذا يمنع ازدواجية العد ويتيح للمشغل رؤية الهدف ككيان واحد بدل ثلاثة تنبيهات منفصلة.
8.3 كيف يساعد الدمج على تقليل الإنذارات الكاذبة؟
إذا أعطى الرادار هدفًا صغيرًا يشبه طائرًا، ولم توجد إشارة اتصالاتية ولم تستطع الكاميرا تأكيد أنه طائرة، يمكن للنظام إبقاء الثقة منخفضة بدل القفز مباشرة إلى قرار مواجهة. وبالعكس، إذا توافقت البيانات الرادارية والاتصالاتية والبصرية، يمكن رفع أولوية الهدف بسرعة. لا يعني هذا أن الدمج يلغي الخطأ، لكنه يحسن جودة القرار مقارنة بمستشعر منفرد.
9. القيادة والسيطرة الموحدة (Unified Command and Control – C2)
9.1 ماذا يرى المشغل؟
القيادة والسيطرة هي الطبقة التي تحول المستشعرات والمؤثرات إلى منظومة واحدة. تستقبل بيانات الرادار والاستخبارات الاتصالاتية والكاميرات، وتعرض المسارات والتنبيهات على واجهة مشتركة، وتربط كل هدف بحالته ودرجة الثقة والتصنيف المتاح. وتعلن الشركة أن النظام الموحد يقلل عبء التشغيل وعدد الأفراد المطلوبين لإدارة المنظومة.
بدل أن يراقب ثلاثة أفراد ثلاث شاشات ويقرروا يدويًا إن كانت البيانات مرتبطة، يمكن لمنظومة القيادة والسيطرة أن تقدم صورة تشغيلية مشتركة وتضع أمام المشغل الهدف، مساره، المستشعرات التي أكدته، والخيارات المتاحة للتعامل معه.
9.2 كيف تنتقل القيادة والسيطرة من الرصد إلى الاستجابة؟
عندما يصبح الهدف موثوقًا، تبدأ مرحلة إدارة الاشتباك. النظام لا يكتفي بإظهار موقعه، بل يربط بين خصائص التهديد وبين المؤثرات المتاحة: هل التشويش مناسب؟ هل الهدف لا يستجيب للتشويش؟ هل توجد قيود تمنع استخدام النار الحركية في المنطقة؟ هل الهدف يقترب بسرعة من أصل حساس؟ القرار النهائي يعتمد على قواعد الاشتباك وسياسة المستخدم وتكوين المنظومة.
9.3 ماذا تعني المعمارية المفتوحة؟
المعمارية المفتوحة تعني أن تصميم النظام يسمح بدمج مجموعة من المستشعرات والمؤثرات بدل الارتباط بتكوين واحد جامد. وتذكر الشركة إمكانية استخدام رادارات ثابتة أو دوارة، ومكونات اتصالاتية وكهروبصرية، ومؤثرات اختيارية مختلفة. كما تشير في وصف الجيل الخامس إلى توزيع البيانات بسلاسة إلى أنظمة أخرى، وهو مهم للربط مع شبكات قيادة أو حماية أوسع.
10. تحليل التهديد المدعوم بالذكاء الاصطناعي (AI-Based Threat Analysis)
تعلن الشركة أن نظام القيادة والسيطرة في الجيل الخامس يتضمن تحليلًا آليًا للتهديد مدعومًا بالذكاء الاصطناعي. من المهم تفسير هذه العبارة بدقة: المعلومات العلنية تثبت وجود استخدام للذكاء الاصطناعي في التحليل ودعم القرار، لكنها لا تكشف الخوارزميات ولا تثبت أن النظام يتخذ قرارًا قاتلًا مستقلًا من دون الإنسان.
وظيفيًا، يمكن أن يُستخدم هذا النوع من الأتمتة في تصنيف الأنماط، ربط المسارات، تقليل الإنذارات المتكررة، فرز الأهداف حسب الأولوية، ومساعدة المشغل على التعامل مع عدد كبير من المسارات في وقت واحد. كل ذلك يهدف إلى تقليل زمن الانتقال من «اكتشاف شيء» إلى «فهم مستوى خطورته».
- ربط بيانات مستشعرات متعددة بكيان واحد بدل عرضها كتنبيهات منفصلة.
- المساعدة في التصنيف وفق السمات الرادارية والاتصالاتية والبصرية المتاحة.
- إبراز الأهداف التي تتجه إلى مناطق حساسة أو تظهر سلوكًا غير اعتيادي.
- ترتيب الأولويات عندما توجد عدة أهداف متزامنة.
- تقليل عبء المشغل، مع بقاء قرار الاستخدام الفعلي للمؤثر خاضعًا لتكوين النظام وقواعد الاستخدام.
| قاعدة مهمة: الذكاء الاصطناعي هنا هو طبقة دعم وتحليل معلنة، وليس من الصحيح وصف المنظومة بأنها «سلاح ذاتي مستقل» ما لم تتوافر وثائق تشغيلية تثبت ذلك في تكوين محدد. |
11. كيف تقيّم المنظومة أن الهدف يمثل تهديدًا؟
وجود طائرة مسيّرة في المجال لا يعني تلقائيًا أنها معادية. تقييم التهديد يجمع بين ما تعرفه المستشعرات وبين السياق التشغيلي. فقد تكون الطائرة مصرحًا بها، أو تابعة لقوة صديقة، أو مدنية ضالة، أو متجهة نحو أصل محمي بطريقة تجعلها تهديدًا مباشرًا.
من العناصر التي تدخل عادة في تقييم الخطورة: اتجاه الحركة، السرعة، الارتفاع، المسافة من المنطقة المحمية، دخول منطقة حظر، نوع الطائرة أو بروتوكولها إن أمكن، سلوك المسار، الاستجابة للتحذير أو التشويش، معلومات التعرف البصري، وعدد الأهداف المتزامنة. لا يكفي أي عامل منفرد لإثبات «النية»؛ النية تقدير استخباراتي يحتاج إلى سياق أوسع.
12. المواجهة غير الحركية والحرب الإلكترونية (Soft Kill / Electronic Warfare)
12.1 التشويش على رابط القيادة والتحكم (Remote Control Jamming)
عندما تعتمد الطائرة على رابط لاسلكي بينها وبين المشغل، تستطيع منظومة التشويش محاولة حرمان الرابط من القدرة على حمل الأوامر أو البيانات. الفكرة العامة ليست «إسقاط الطائرة بالموجة»، بل رفع مستوى الإشارة المعيقة أو استهداف قناة الاتصال بطريقة تجعل مستقبل الطائرة غير قادر على الحصول على أوامر موثوقة من جهاز التحكم.
تعلن الشركة أن منظومة (COMJAM) تدمج الكشف السلبي والتشويش، وأن (Drone Guard Gen 5) تدعم التشويش على التحكم عن بعد. الميزة في الجمع بين الكشف والتشويش هي أن النظام يحاول أولًا معرفة وجود الرابط وتصنيفه، ثم يستخدم وسيلة التأثير المناسبة بدل بث تشويش غير موجه بلا معلومات.
12.2 التشويش على الملاحة بالأقمار الصناعية (GPS/GLONASS Jamming)
الطائرات التي تعتمد على أنظمة الملاحة بالأقمار الصناعية تحتاج إلى استقبال إشارات ضعيفة قادمة من الفضاء. إذا حُرمت من تلك الإشارات قد تفقد دقة تحديد موقعها أو بعض وظائف العودة التلقائية أو الثبات الملاحي، بحسب تصميمها. وتذكر الشركة صراحة قدرات التشويش على نظام تحديد المواقع العالمي (GPS) ونظام الملاحة الروسي (GLONASS).
لكن نتيجة فقد الملاحة ليست واحدة في كل الطائرات. بعضها ينتقل إلى القصور الذاتي أو الرؤية الحاسوبية، وبعضها يستمر في مسار مبرمج، وبعضها يحاول العودة أو الهبوط. لذلك لا يجوز افتراض أن تشويش الملاحة يؤدي دائمًا إلى سقوط الهدف.
12.3 لماذا يسمى هذا (قتلًا ناعمًا)؟
المواجهة غير الحركية أو القتل الناعم تهدف إلى إبطال المهمة من دون تدمير الهدف بوسيلة نارية مباشرة. النجاح قد يكون في إجبار الطائرة على التوقف عن التقدم، أو فقدان الرابط، أو الانحراف عن المهمة، أو الهبوط، أو العودة وفق منطقها البرمجي. القيمة العملياتية أنها قد تقلل مخاطر الشظايا والذخائر في المناطق المزدحمة، لكنها ليست مضمونة ضد كل تصميم.
12.4 متى يفشل التشويش أو يصبح محدودًا؟
- طائرة مستقلة تنفذ مسارًا مخزنًا ولا تحتاج إلى رابط تحكم مستمر.
- طائرة تستخدم وسائل ملاحة متعددة ويمكنها الاستمرار بعد فقد نظام الملاحة بالأقمار الصناعية.
- روابط اتصالات مقاومة للتشويش أو تتغير خصائصها بسرعة بما يصعب متابعتها.
- طائرة مرتبطة بكابل ألياف ضوئية، فلا يوجد رابط قيادة راديوي تقليدي يمكن قطعه بالتشويش اللاسلكي.
- بيئة كهرومغناطيسية معقدة تفرض قيودًا على مستوى واتجاه التشويش لتجنب التأثير غير المرغوب فيه في أنظمة صديقة أو مدنية.
| الخلاصة المبسطة: الحرب الإلكترونية هي طبقة من طبقات المنظومة وليست المنظومة كلها. عندما تنجح فهي تمنع المهمة من دون إطلاق نار؛ وعندما لا تنجح تنتقل المنظومة إلى مؤثر آخر. |
13. الاستيلاء أو التدخل السيبراني في تحكم الطائرة (Cyber Takeover)
تعلن الشركة أن من خيارات مواجهة التهديد الاستيلاء السيبراني على وظائف تحكم بعض الطائرات. المقصود هو التأثير في طبقة الاتصال أو التحكم بطريقة تسمح للنظام بالحصول على قدر من السيطرة على الهدف بدل الاكتفاء بإغراقه بالتشويش.
هذه القدرة تعتمد على نوع الطائرة والبروتوكول ونقاط الضعف أو آليات التحكم التي يستطيع النظام التعامل معها. لذلك لا ينبغي فهمها على أنها مفتاح عام يستطيع «اختراق أي طائرة». التفاصيل التقنية الدقيقة لهذه الوظيفة ملكية وغير منشورة في المصادر العلنية.
من الناحية العملياتية، ميزة الاستيلاء مقارنة بالتشويش هي إمكانية تحقيق نهاية أكثر تحكمًا في بعض الحالات، مثل إبعاد الطائرة أو إجبارها على الهبوط، بدل ترك سلوكها بعد فقد الرابط غير متوقع. لكن ذلك مقيد بالطائرات والبروتوكولات التي يدعمها النظام.
14. المواجهة الحركية (Hard Kill)
إذا كان الهدف لا يستجيب للمواجهة الإلكترونية، أو كان تهديده وشيكًا، أو كان تصميمه مستقلًا، تصبح الحاجة إلى اعتراض فيزيائي أكثر أهمية. هنا تنتقل (Drone Guard Gen 5) من طبقة القتل الناعم إلى القتل الحركي. وتعلن الشركة أن المنظومة ذات معمارية تسمح بإضافة وسائل تدمير مختلفة، وليس مؤثرًا واحدًا ثابتًا في كل تكوين.
14.1 المسيّرة الاعتراضية المخصصة لإسقاط المسيّرات (Drone-Kill-Drone – DKD)
تقدم شركة (ELTA) خيار المسيّرة الاعتراضية المخصصة لمواجهة المسيّرات. وظيفتها ليست تنفيذ هجوم بعيد على هدف أرضي، بل العمل كمؤثر داخل منظومة الدفاع المضاد للمسيّرات. تتلقى بيانات عن الهدف من شبكة الاستشعار والقيادة والسيطرة، ثم تُستخدم لاعتراض الطائرة المعادية.
الفرق الجوهري عن الذخيرة الجوالة هو أن الأخيرة تبحث عن هدف هجومي وتضربه كجزء من مهمة هجومية، بينما المسيّرة الاعتراضية هنا جزء من طبقة دفاعية هدفها منع طائرة معادية من الوصول إلى الأصل المحمي.
14.2 الأسلحة المثبتة على محطة سلاح مسيطر عليها عن بعد (Remote-Controlled Weapon Station – RCWS)
تذكر الشركة إمكان دمج نيران مثبتة ومستقرة عالية الدقة، تمتد بحسب التكوين من الأسلحة الفردية إلى الرشاشات والمدافع الآلية المثبتة على محطات سلاح مسيطر عليها عن بعد. معنى الدمج أن بيانات التتبع من المنظومة يمكن أن تسهم في توجيه المؤثر ومتابعة الهدف ضمن سلسلة واحدة، مع بقاء قواعد إطلاق النار ومسؤولية القرار مرتبطة بالمستخدم والتكوين.
14.3 وسائل تعطيل تنشرها طائرات أخرى
تذكر الشركة كذلك مؤثرات تعطيل تُنشر بواسطة طائرات مسيّرة. لا تنشر المصادر العلنية تفاصيل كافية تسمح بوصف تقني دقيق لكل هذه الوسائل، لذلك الأفضل التعامل معها كفئة من المؤثرات الاختيارية التي توسع المدى أو تغير نقطة تطبيق التأثير، من دون افتراض آلية محددة غير معلنة.
| الخلاصة المبسطة: عندما لا يمكن إيقاف الهدف إلكترونيًا، تستطيع المعمارية الانتقال إلى وسيلة اعتراض فيزيائية، ولذلك تجمع المنظومة بين المواجهة غير الحركية والمواجهة الحركية بدل الاعتماد على حل واحد. |
15. كيف تعمل المنظومة من أول إنذار حتى نهاية الاشتباك؟
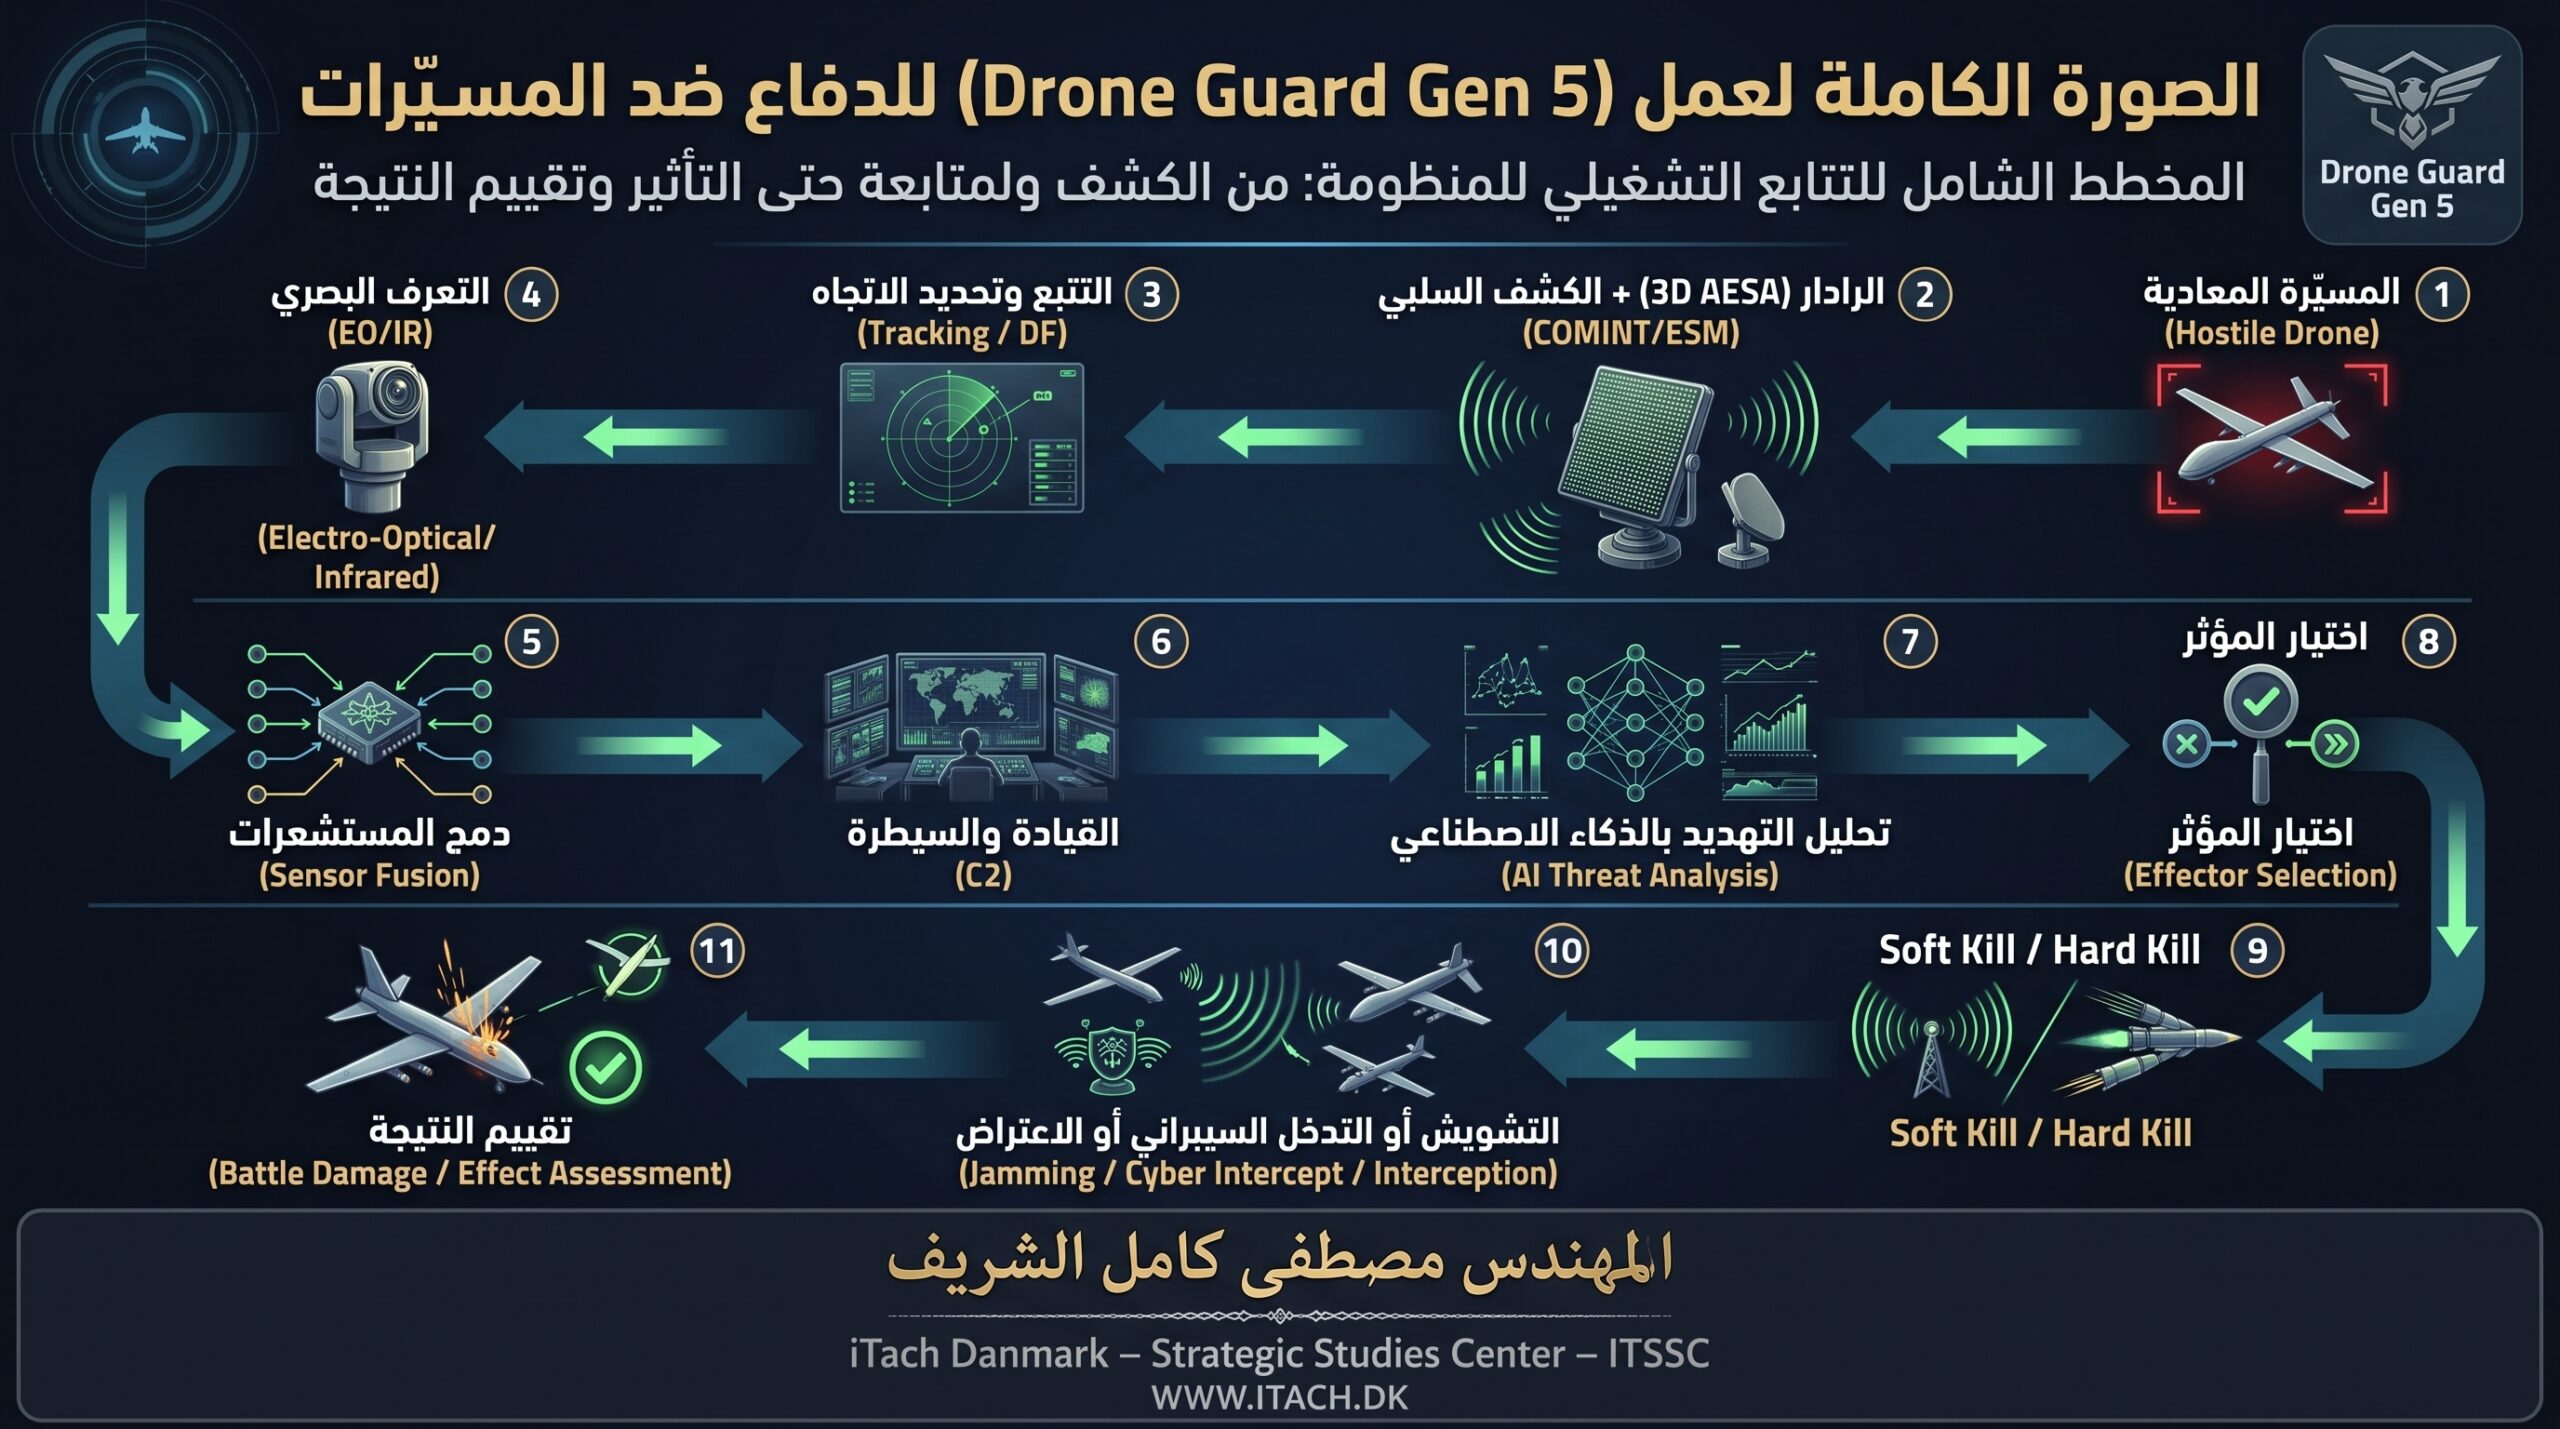
15.1 المرحلة الأولى: الاكتشاف
يبدأ السيناريو عندما يلتقط الرادار هدفًا جويًا صغيرًا أو تلتقط طبقة الاتصالات رابطًا مشتبهًا به. قد يحدث الاكتشاف من أحد المسارين أولًا، ثم تطلب منظومة القيادة والسيطرة تأكيدًا من المستشعرات الأخرى.
15.2 المرحلة الثانية: إنشاء المسار والتتبع
تُربط القياسات المتعاقبة ببعضها لكي يتحول التنبيه إلى مسار مستمر. يصبح للنظام تصور عن اتجاه الحركة والسرعة والارتفاع ومعدل الاقتراب من المنطقة الحساسة.
15.3 المرحلة الثالثة: التعرف والتصنيف
تُستخدم معلومات الاستخبارات الاتصالاتية والبروتوكول، إن وجدت، مع الصورة الكهروبصرية أو الحرارية، لإعطاء وصف أفضل للهدف. الهدف هنا ليس مجرد وضع اسم تجاري، بل تقليل عدم اليقين: طائرة أم طائر؟ مسيّرة تجارية أم منصة أكبر؟ رابط تحكم نشط أم طيران مستقل؟
15.4 المرحلة الرابعة: دمج البيانات وتحليل التهديد
تجمع منظومة القيادة والسيطرة المسار الراداري والإشارة والصورة في سجل واحد. تقارن اتجاه الهدف بالمناطق المحمية والقواعد التشغيلية، ثم ترتب مستوى الخطورة. إذا تعددت الأهداف، يصبح ترتيب الأولويات بالغ الأهمية حتى لا يستهلك المؤثر ضد هدف أقل خطورة بينما يقترب هدف أخطر.
15.5 المرحلة الخامسة: اختيار المؤثر
إذا كان الهدف يعتمد على رابط تحكم معروف، قد تكون المواجهة الإلكترونية هي الخيار الأول. إذا كان مستقلًا أو لم يتأثر بالتشويش، قد تصبح المسيّرة الاعتراضية أو المؤثر الحركي أنسب. الفكرة ليست أن المنظومة تطلق كل المؤثرات معًا، بل أنها تملك قائمة خيارات ويختار المستخدم منها وفق الخطر والوقت والبيئة وقواعد الاشتباك.
15.6 المرحلة السادسة: تقييم النتيجة
بعد تطبيق المؤثر يجب ألا تفترض المنظومة أن المهمة انتهت. يستمر الرادار والكاميرا وبقية المستشعرات في المتابعة: هل توقف الهدف؟ هل انحرف؟ هل هبط؟ هل ما زال يقترب؟ إذا استمر التهديد تعاد دورة القرار باستخدام مؤثر آخر.
16. كيف تتعامل المنظومة مع أنماط تهديد مختلفة؟
لفهم قيمة الطبقات المتعددة، من المفيد مقارنة أربعة أنماط افتراضية للتهديد. هذه أمثلة تعليمية لشرح فلسفة المنظومة، وليست وصفًا لإجراءات اشتباك فعلية أو ضمانًا لنتيجة محددة.
| نمط التهديد | المستشعرات الأهم | التحدي | منطق المواجهة العام |
|---|---|---|---|
| طائرة تجارية ذات رابط تحكم نشط | الرادار + الكشف السلبي للاتصالات + الكاميرا | مرتفعة نسبيًا، لأن أكثر من طبقة تستطيع كشفها. | التشويش أو الاستيلاء السيبراني إذا كانت متوافقة، ثم اعتراض حركي عند الحاجة. |
| طائرة مستقلة بمسار مبرمج | الرادار + الكاميرا؛ وقد لا توجد إشارة اتصالات مستمرة | طبقة الاتصالات أقل قيمة. | الاعتماد أكبر على التتبع الراداري/البصري، ثم مؤثر حركي إذا لم تستجب للمواجهة الإلكترونية. |
| طائرة تستخدم كابل ألياف ضوئية للتحكم | الرادار + الكاميرا | التشويش على رابط القيادة الراديوي يصبح غير ذي صلة لأن الرابط ليس لاسلكيًا. | تزداد أهمية الكشف الفيزيائي والاعتراض الحركي. |
| عدة طائرات في وقت واحد | جميع المستشعرات + دمج البيانات | التحدي ينتقل إلى إدارة المسارات وتحديد الأولويات وتوزيع المؤثرات. | تظهر أهمية القيادة والسيطرة والتحليل الآلي والقدرة على استخدام أكثر من طبقة مواجهة. |
17. نقاط القوة والقيود التقنية في منظومة (Drone Guard Gen 5)
17.1 نقاط القوة
- دمج الرادار والكشف الاتصالاتي والكاميرات في صورة تشغيلية واحدة بدل الاعتماد على مستشعر منفرد.
- استخدام رادارات ثلاثية الأبعاد ذات مصفوفة ممسوحة إلكترونيًا نشطة، مع خيارات ثابتة ودوارة حسب التكوين.
- وجود كشف سلبي بالترددات الراديوية لا يعتمد على الحجم الفيزيائي للطائرة عندما تكون هناك وصلة اتصالات قابلة للرصد.
- وجود طبقات مواجهة غير حركية وحركية، ما يسمح بتغيير الاستجابة عندما يفشل أسلوب واحد.
- معمارية مفتوحة تسمح بتكوين النظام وفق الموقع والمهمة ودمجه مع أنظمة أخرى.
- تحليل تهديد آلي مدعوم بالذكاء الاصطناعي وفق إعلان الشركة، بهدف تقليل عبء المشغل وتسريع الفرز.
17.2 القيود التي يجب فهمها
- لا يوجد مستشعر واحد يضمن كشف وتصنيف كل أنواع المسيّرات في كل الظروف.
- الكشف الاتصالاتي يفقد جزءًا من قيمته ضد الأهداف الصامتة أو المستقلة أو ذات روابط غير لاسلكية.
- التشويش لا يضمن سقوط الهدف، لأن سلوك الطائرة بعد فقد الاتصال يختلف حسب تصميمها.
- الكاميرات تتأثر بخط النظر، المسافة، الطقس، الخلفية، الليل، وحجم الهدف.
- المواجهة الحركية تفرض اعتبارات أمان مرتبطة بالشظايا وسقوط الهدف والذخيرة، خاصة قرب المنشآت المدنية.
- المصادر العامة لا تكشف جميع الأرقام التشغيلية للجيل الخامس؛ لذلك يجب عدم تحويل مواد دعائية أو بيانات جيل أقدم إلى مواصفات ثابتة لكل تكوين حالي.
18. المقارنة المركزة مع منظومة (LIDS) الأمريكية
تتشابه المنظومتان في الفلسفة الأساسية: كلاهما يحاول ربط الكشف والتتبع والتعرف بالقيادة والسيطرة ثم بوسائل التأثير. لكنهما تختلفان في المكونات المحددة وطريقة دمجها داخل القوة. المقارنة أدناه مقصودة لتحديد الفوارق البنيوية فقط، وليس لإعادة شرح (LIDS) تفصيليًا.
| عنصر المقارنة | منظومة (Drone Guard Gen 5) | منظومة (LIDS) الأمريكية |
|---|---|---|
| التصنيف | منظومة مكافحة طائرات مسيّرة متعددة المستشعرات والطبقات. | منظومة هزيمة متكاملة للطائرات الصغيرة والبطيئة والمنخفضة، ضمن عائلة تكوينات ثابتة ومتحركة. |
| الرادار | تدعم رادارات ثلاثية الأبعاد ذات مصفوفة ممسوحة إلكترونيًا نشطة من (ELTA)، ثابتة أو دوارة حسب التكوين. | تستخدم تكوينات (LIDS) رادارات مراقبة/سيطرة نيرانية، ويبرز في التكوينات الحديثة رادار السيطرة النيرانية العامل في حزمة (Ku) مع رادارات أخرى بحسب النسخة. |
| الكشف السلبي | استخبارات اتصالات سلبية بارزة ومتكاملة مع منظومة (COMJAM). | توجد مستشعرات تحديد اتجاه وقدرات حرب إلكترونية ضمن تكوينات المنظومة. |
| المستشعر الكهروبصري/الحراري | جزء من سلسلة التأكيد والتصنيف ويمكن دمجه مع بقية المستشعرات. | جزء من سلسلة التعرف والتتبع في التكوينات المعلنة. |
| القيادة والسيطرة | نظام قيادة وسيطرة موحد خاص بالمنظومة، مع توزيع بيانات وتكامل عبر المعمارية المفتوحة. | ترتبط منظومة (LIDS) بشبكة القيادة والسيطرة للدفاع الجوي الأمامي (FAAD C2) في الجيش الأمريكي، ما يضعها ضمن صورة جوية مشتركة أوسع. |
| الذكاء الاصطناعي | الشركة تعلن صراحة تحليل تهديد آليًا مدعومًا بالذكاء الاصطناعي. | المصادر العسكرية العلنية تبرز بصورة أوضح التكامل الشبكي، القيادة والسيطرة، الرادار، الحرب الإلكترونية والمؤثرات؛ ولا تقدم الذكاء الاصطناعي كهوية تسويقية مركزية مماثلة. |
| المواجهة غير الحركية | تشويش التحكم والملاحة، مع خيار الاستيلاء السيبراني على بعض الطائرات. | حرب إلكترونية مخصصة ضمن التكوين، مع دمجها في سلسلة القيادة والسيطرة. |
| المواجهة الحركية | خيارات مرنة تشمل المسيّرة الاعتراضية المخصصة لإسقاط المسيّرات، ووسائل تعطيل محمولة جوًا، ونيرانًا مثبتة على محطات سلاح وفق التكوين. | تكوين المركبة الواحدة (M-LIDS 2.1) يعلن معترض (Coyote) الحركي ومدفعًا عيار 30 ملم ورشاشًا عيار 7.62 ملم، إضافة إلى الحرب الإلكترونية. |
| الحركة | الشركة تعلن قدرات للعمل أثناء الحركة، وتكوينات محمولة أو ثابتة. | لدى الجيش الأمريكي تكوينات ثابتة ومتحركة، وأحدث التكوينات المعلنة تجمع الوظائف على مركبة (Stryker). |
| الفلسفة المميزة | تركيز بارز على دمج المستشعرات والاستخبارات الاتصالاتية والتحليل الآلي وتعدد خيارات التأثير ضمن منتج معياري مفتوح. | تركيز بارز على دمج مكافحة المسيّرات في شبكة دفاع جوي تكتيكية أمريكية، مع رادار سيطرة نيرانية ومؤثرات حركية مخصصة وشبكة (FAAD C2). |
18.1 الفرق الجوهري في جملة واحدة
يمكن وصف الفرق بأن (Drone Guard Gen 5) تُقدَّم كحل متكامل مفتوح المعمارية يبرز فيه دمج الاستشعار والاستخبارات الاتصالاتية والتحليل الآلي وتعدد المؤثرات، بينما تُدمج (LIDS) داخل بنية دفاع جوي تكتيكية أمريكية أوسع تقودها شبكة القيادة والسيطرة (FAAD C2) وتبرز فيها مؤثرات مخصصة مثل المعترض (Coyote) والمدفع عيار 30 ملم.
| مهم: ليس صحيحًا اختزال الفرق إلى أن المنظومة الإسرائيلية «إلكترونية» والأمريكية «حركية». كلتاهما تجمعان وسائل غير حركية وحركية؛ الاختلاف الأوضح هو في هندسة التكامل والمكونات التي اختارتها كل جهة وفي الشبكة العسكرية التي تعمل المنظومة داخلها. |
19. الخلاصة
منظومة (Drone Guard Gen 5) هي منظومة دفاع مضاد للمسيّرات، وليست منصة هجومية مستقلة ولا نظام تجسس استراتيجيًا. قوتها الأساسية تأتي من الجمع بين عدة مصادر للمعلومة وعدة وسائل للتأثير. يبدأ العمل بالرادار أو الكشف السلبي، ثم يُبنى المسار وتُطلب طبقة تأكيد إضافية، وبعد ذلك تُدمج البيانات داخل القيادة والسيطرة ويُحلل مستوى التهديد، ثم تُختار الاستجابة المناسبة من التشويش أو الاستيلاء السيبراني أو الاعتراض الحركي.
الجانب الأكثر أهمية في فهمها هو أن الرادار ذو المصفوفة الممسوحة إلكترونيًا النشطة لا يعني مجرد «رادار أسرع»، بل يعني أن اتجاه الحزمة يمكن تغييره إلكترونيًا عبر التحكم في عناصر المصفوفة بدل تحريك الطبق إلى كل اتجاه. ومع ذلك، قد تحتوي بعض تكوينات المنظومة على رادارات دوارة للحصول على التغطية الأفقية، لذلك يجب التفريق بين توجيه الحزمة الإلكتروني وبين الحركة الميكانيكية الكلية للهوائي في بعض النماذج.
وعملياتيًا، لا توجد طبقة واحدة تصلح لكل تهديد. الطائرة ذات رابط تحكم نشط قد تكون هدفًا جيدًا للكشف والتشويش الاتصالاتي، بينما الطائرة المستقلة أو المرتبطة بألياف ضوئية تدفع المنظومة للاعتماد أكثر على الرادار والكاميرا والمواجهة الحركية. هذه هي فلسفة الدفاع متعدد الطبقات: إذا فشل مسار، ينتقل القرار إلى مسار آخر مع المحافظة على تتبع الهدف.
20. قاموس المصطلحات الأساسية
| المصطلح العربي | المقابل الإنجليزي والاختصار |
|---|---|
| منظومة مكافحة الطائرات المسيّرة | Counter-Unmanned Aerial System – C-UAS |
| المصفوفة الممسوحة إلكترونيًا النشطة | Active Electronically Scanned Array – AESA |
| استخبارات الاتصالات | Communications Intelligence – COMINT |
| تدابير الدعم الإلكتروني | Electronic Support Measures – ESM |
| تحديد الاتجاه | Direction Finding – DF |
| المستشعر الكهروبصري/الحراري | Electro-Optical / Infrared – EO/IR |
| دمج المستشعرات | Sensor Fusion |
| القيادة والسيطرة | Command and Control – C2 |
| تحليل التهديد | Threat Analysis |
| المواجهة غير الحركية / القتل الناعم | Soft Kill |
| المواجهة الحركية / القتل الصلب | Hard Kill |
| الهجوم الإلكتروني | Electronic Attack – EA |
| الاستيلاء السيبراني | Cyber Takeover |
| المسيّرة الاعتراضية المخصصة لإسقاط المسيّرات | Drone-Kill-Drone – DKD |
| محطة سلاح مسيطر عليها عن بعد | Remote-Controlled Weapon Station – RCWS |
| نظام القيادة والسيطرة للدفاع الجوي الأمامي | Forward Area Air Defense Command and Control – FAAD C2 |
المصادر والمراجع
- 1. شركة الصناعات الجوية الإسرائيلية (IAI) – الصفحة الرسمية لمنظومة مكافحة الطائرات المسيّرة (Drone Guard Gen 5 ELI-4030).
- 2. شركة الصناعات الجوية الإسرائيلية (IAI) – عرض تقني للجيل الخامس ودمج بيانات المستشعرات والتحليل الآلي للتهديد، 18 نوفمبر 2025.
- 3. شركة الصناعات الجوية الإسرائيلية (IAI) – منظومة الكشف السلبي والتشويش الاتصالاتي (COMJAM ESM).
- 4. شركة الصناعات الجوية الإسرائيلية (IAI) – حلول مكافحة الطائرات المسيّرة وحماية المنشآت الحيوية.
- 5. شركة الصناعات الجوية الإسرائيلية (IAI) – الإعلان عن الجيل المحدث من (Drone Guard) وإضافة استخبارات الاتصالات وتحليل بروتوكولات الاتصال، 21 نوفمبر 2018.
- 6. مختبر لينكولن في معهد ماساتشوستس للتكنولوجيا (MIT Lincoln Laboratory) – دراسة تطور تقنية الرادار ذي المصفوفة المرحلية وشرح توجيه الحزمة إلكترونيًا.
- 7. الإدارة الوطنية للملاحة الجوية والفضاء (NASA) – شرح تقني للمصفوفات المرحلية والتوجيه الإلكتروني للحزمة.
- 8. المكتب التنفيذي لبرامج الصواريخ والفضاء في الجيش الأمريكي (PEO Missiles and Space) – مواصفات مركبة منظومة (M-LIDS Single Vehicle 2.1)، 2025.
- 9. مجلة الجيش الأمريكي للتسليح والاقتناء (Army AL&T) – عرض مكونات منظومة (M-LIDS) وتكامل القيادة والسيطرة والحرب الإلكترونية والمعترضات، شتاء 2022.